Global


 ニュース・制作物
 本社・施設見学
 資材調達
 ソリューションコンセプト
i3-Mechatronics
(アイキューブメカトロニクス)
 サーボモータ
- サーボモータとは
- カタログ・仕様 など
 インバータ
- インバータとは
- カタログ・仕様 など
 産業用ロボット
- 産業用ロボットとは
- カタログ・仕様 など
 財務・業績
ニュース・制作物
本社・施設見学
資材調達
ソリューションコンセプトサーボモータ
インバータ
産業用ロボット
財務・業績
| キーワード | 高性能・高精度、品質向上、搬送装置、ドライブ技術、モータ・アクチュエータ技術 |
| 関連製品 | ACサーボドライブ Σ-Xシリーズ、オーバルリニア |
2026年9月30日
バッテリー、電子部品、食品、薬品といった各種製造分野においては、生産性向上と品質安定化の両立が強く求められています。これらの市場では、装置の高速化およびワーク精度の向上が重要なテーマとなっており、搬送方式や装置構成の高度化が進んでいます。特に近年では、多品種少量生産への対応やラインの柔軟性向上のニーズが高まり、従来のコンベヤを中心とした一律搬送では対応が難しくなりつつあります。そのため、ワークごとに最適な搬送・加工を行うための新たな搬送システムが求められています。
このような背景のもと、本レポートでは、搬送の自由度と加工との親和性を両立するソリューションとして、複数の可動子をだ円形の軌道上で独立制御するオーバルリニアを用いた同期制御技術とその適用事例について紹介します。
従来のコンベヤ搬送では、ワークはすべて同一方向・同一速度で搬送されるため、加工機ごとの処理時間に応じた柔軟な制御が困難でした。また、加工時にはワークを加工機へ引き込み、停止させてから処理する必要があります。特に、加工前後に発生する停止や引込み動作がタクトタイムの増大要因となり、装置全体の効率を低下させる課題がありました(図1)。
さらに、一般的なリニアモータでは可動子に配線が必要となるため、動作範囲やレイアウトに制約が生じるほか、周辺装置との高精度な同期制御も容易ではありませんでした。
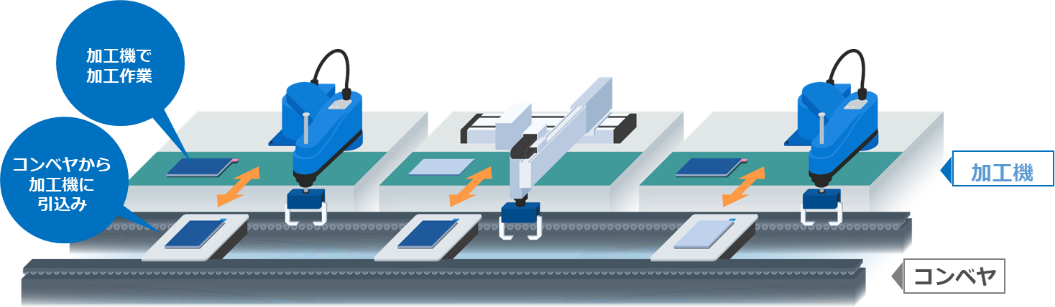
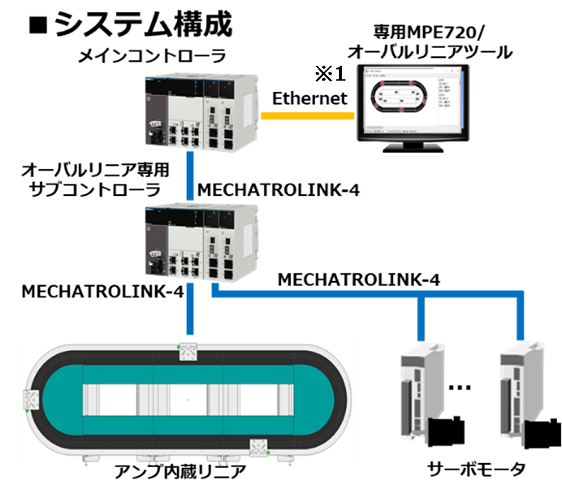
図2 オーバルリニアのシステム構成
本事例では、上記課題に対し、オーバルリニアを適用したマルチキャリア搬送と高精度同期制御を組み合わせたシステムを提案します(図2)。
オーバルリニアは、複数の可動子をだ円軌道上で独立制御できる搬送システムであり、加工機の処理能力に応じた柔軟な搬送制御が可能です。当社の同期制御技術をオーバルリニアと組み合わせることで、搬送中のワークに対して外部サーボと高精度に同期した加工を同時に実行することが可能となります。これにより、従来必要であった停止・位置決め工程を削減し、大幅なタクトタイム短縮に貢献します。
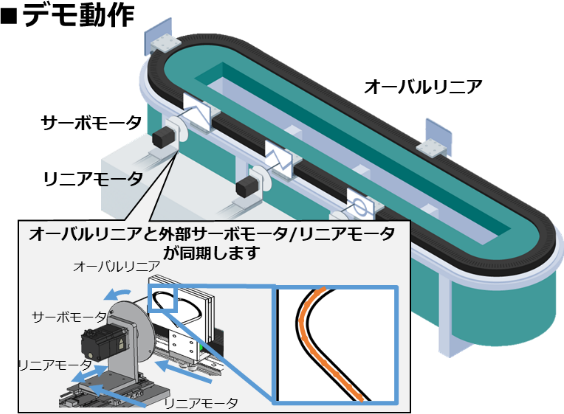
図3 オーバルリニアと外部サーボのデモ動作
IIFES2025へ参考出品したデモ機では、この特長を分かりやすく示すために、オーバルリニア可動子と外部サーボモータ/リニアモータとの同期動作を可視化しています(図3)。具体的には、外部サーボモータに細径鉛筆(メカニカルペンシル)の芯を取り付け、オーバルリニアの可動子上には溝を加工したアクリル板を設置します。可動子がだ円軌道上を高速で搬送される中、サーボモータ側の芯がアクリル板の溝に追従しながら連続してなぞる動作を行います。このとき、可動子の移動と外部サーボの回転運動、外部リニアモータの直線運動はリアルタイムで同期しており、両者の位置・速度・位相が高精度に一致していなければ、芯は溝から外れてしまいます。
すなわち、本デモでは「搬送されながら加工する」という状態を模擬的に再現し、停止することなく高精度加工が可能であることを実証しています。
さらに、複数の可動子が独立して動作するため、個々の可動子ごとに異なる速度プロファイルを設定することが可能であり、加工条件に応じた柔軟な制御が実現できます。また、配線レス構造によりエンドレス搬送が可能であるため、動作範囲の制約なく連続的な加工動作を行える点も大きな特長です。
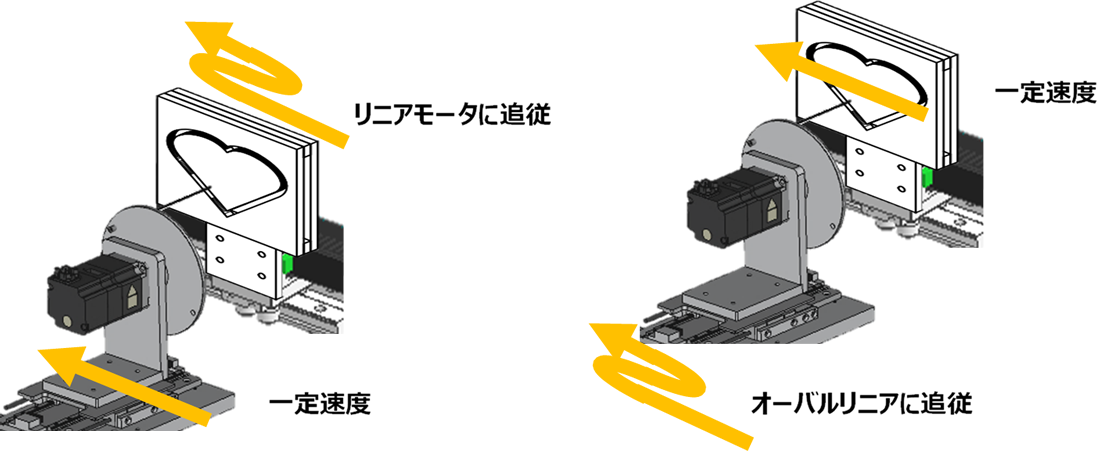
オーバルリニアと外部サーボとの同期動作として2パターン存在します(図4)。
リニアモータが一定速度で動作しているのに対しオーバルリニア可動子が前後しながら追従するパターンと、オーバルリニア可動子が一定速度で動作しているのに対しリニアモータが前後しながら追従するパターンです。実際の装置の動きに当てはめるとすると、リニアモータが一定速度で動作するパターンは加工機の動作に追従して搬送するイメージ、逆にオーバルリニア可動子が一定速度で動作するパターンは搬送の動作に合わせて加工機が追従するイメージとなります。
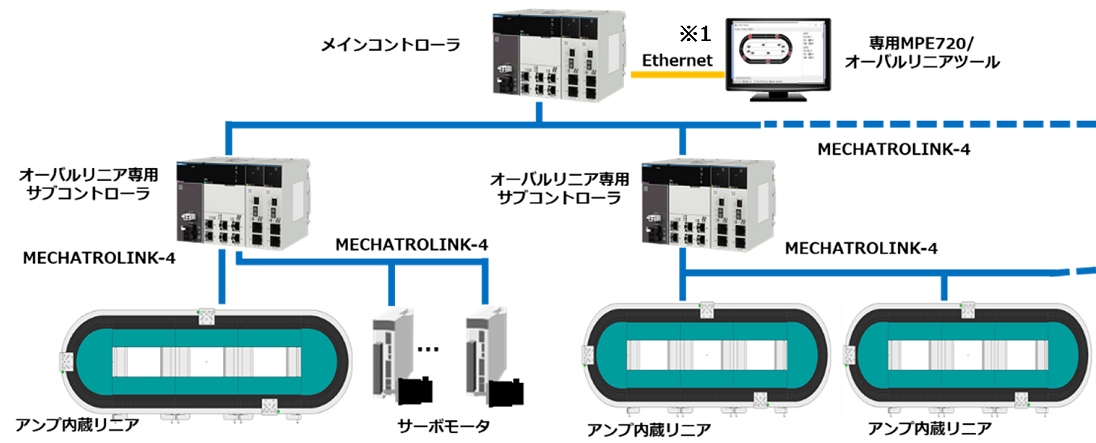
※1 Ethernetは富士フイルムビジネスイノベーション株式会社の商標です。
本事例で用いるオーバルリニアおよび制御システムは、当社が培ってきたモーション制御技術を基盤とし、高速・高精度な同期動作と高い装置自由度を両立する点に特長があります。以下に主要技術を示します。
オーバルリニアは、外部サーボモータなどの他機構と高精度に同期することが可能です。複数の制御対象を単一のコントローラで統合制御することで、各軸の位置・速度・位相を高精度に一致させることができます。さらに、複数ループをまたいだ同期制御にも対応しており、別系統のオーバルリニアやサーボ軸との同期も可能です。これにより、装置全体として一体化した高精度な動作を実現します。本デモにおいては、この同期制御機能により、搬送中の可動子と外部サーボ(メカニカルペンシルの芯)がリアルタイムで一致した動作を実現しています。
オーバルリニアは、固定子の配置自由度が高く、縦置き・横置きを含めた柔軟なレイアウト設計が可能です(図6)。他社製と比較しだ円の径が小さいので、装置の小型化に貢献します※2。固定子はガイドを両方向からローラで保持することで高剛性を実現し(図7)、また、用途に応じて標準タイプと高推力タイプの可動子を選択できるため、多様な搬送条件に対応できます。これらにより、装置設計における自由度を大きく広げるとともに、限られたスペースへの適用にも対応可能です。
※2 当社2024年4月調べ
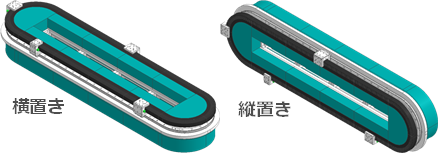
図6 オーバルリニア 固定子
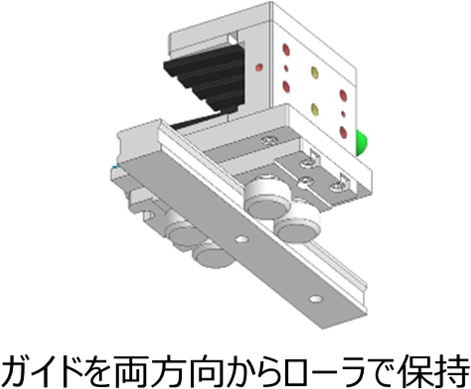
図7 オーバルリニア 可動子
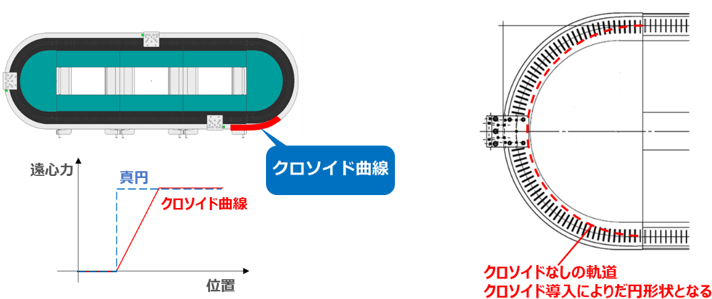
オーバルリニアの軌道には滑らかな渦巻き状となるクロソイド曲線を採用しており、直線から曲線への移行時における遠心力の急激な変化を抑制しています。これにより、高速搬送時でも安定した走行が可能となり、ワークへの影響低減と高精度制御の両立を実現しています。この特性は、特に搬送中加工を行う本事例において、加工精度維持に大きく寄与します。
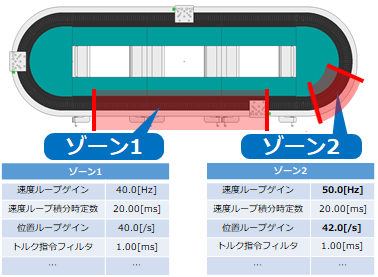
オーバルリニアは軌道上の区間(ゾーン)ごとに制御ゲインを設定できるほか、可動子ごとに個別パラメータを設定することが可能です(図9)。例えば、加工区間では高精度重視の制御パラメータを設定し、縦置き時の上昇時にはゲインを上げて追従性を向上させるなど、使い方に応じた最適な制御が可能となります。
可動子間の距離を監視し、接近時には自動的に減速・停止する衝突防止機能を備えています。これにより、複数可動子による連続運転においても安全性を確保しつつ、高い稼働率を維持することが可能です。
コントローラ単体で可動子の運行動作をシミュレーションできる機能を備えており、実機導入前に動作検証や最適化が可能です。これにより、設計段階における試行錯誤の削減と開発期間短縮に貢献します。
以上のように、オーバルリニアは単なる搬送機構にとどまらず、高精度同期制御、レイアウト自由度、安定走行性、最適制御機能を組み合わせた総合的なモーションソリューションです。本事例のデモにおいては、これらの特長が組み合わされることで、搬送と加工を同時に行う次世代装置の可能性を具体的に示しています。
本レポートでは、オーバルリニアと同期制御技術を組み合わせることで、搬送と加工を融合した新たな装置構成を実現できることを示しました。本技術は、バッテリー、電子部品、食品、薬品など多様な市場において、生産性向上に寄与することが期待されます。一方、オーバルリニアは海外メーカーが先行している分野でもあり、国内メーカーによる製品展開やサポート体制の充実を期待するユーザーも多く存在します。当社ではこれらのニーズに対応すべく、製品開発と体制強化を進めています。また、今後は市場ごとに求められる環境条件への対応が重要となります。例えば、バッテリー市場ではドライ環境、食品・薬品市場では防水性能(IP65など)が求められます。こうした要求に応える製品開発を進めることで、本技術の更なる適用拡大を図っていきます。


Copyright © 2003‐2026 YASKAWA ELECTRIC CORPORATION.