Global




CASE
ユースケース
 ニュース・制作物
 本社・施設見学
 資材調達
 ソリューションコンセプト
 サーボモータ
 インバータ
 産業用ロボット
 財務・業績
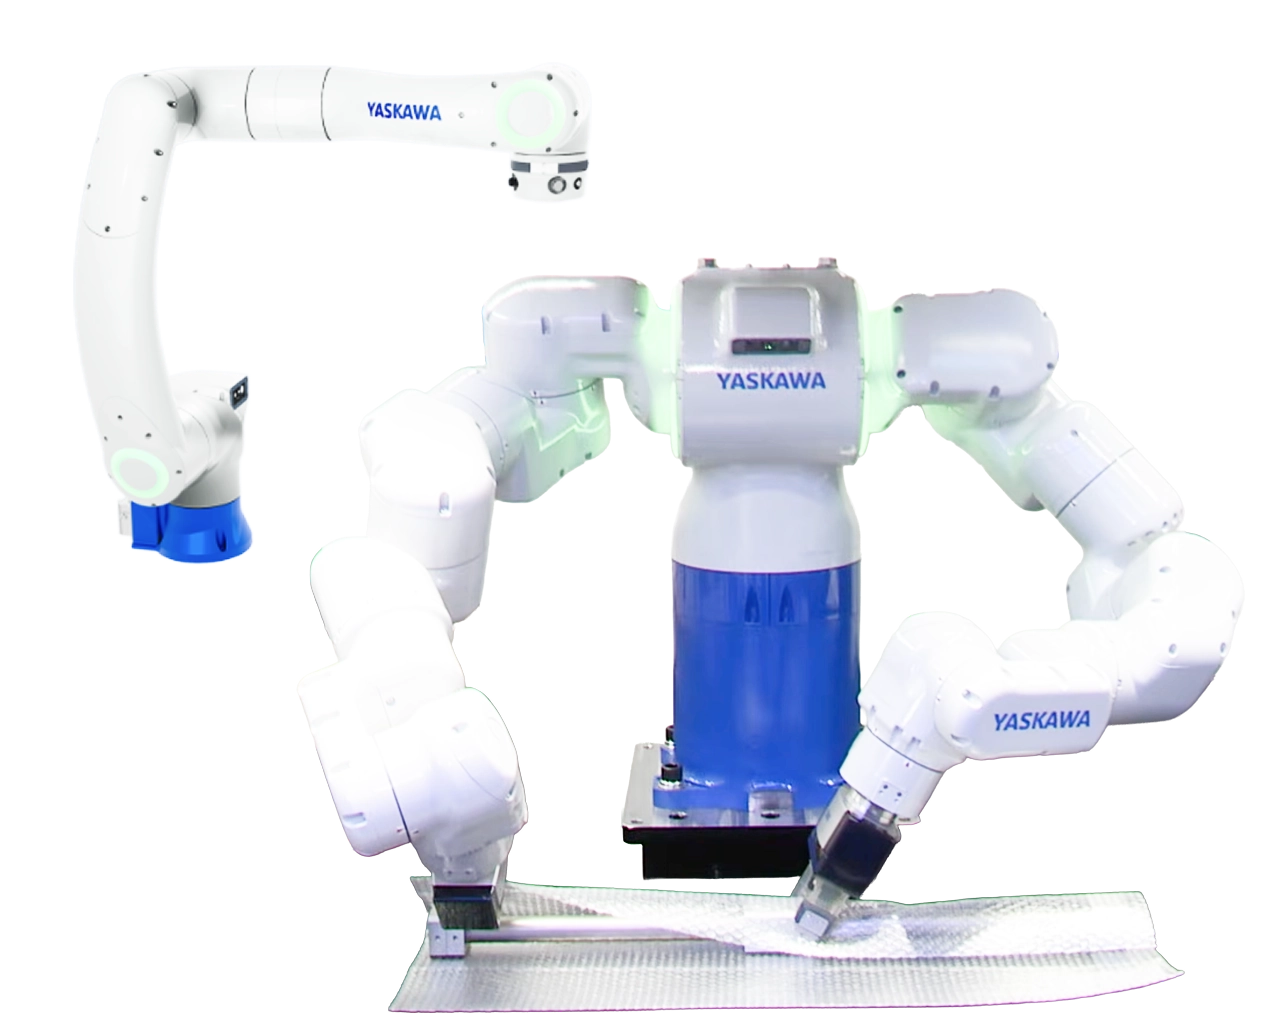
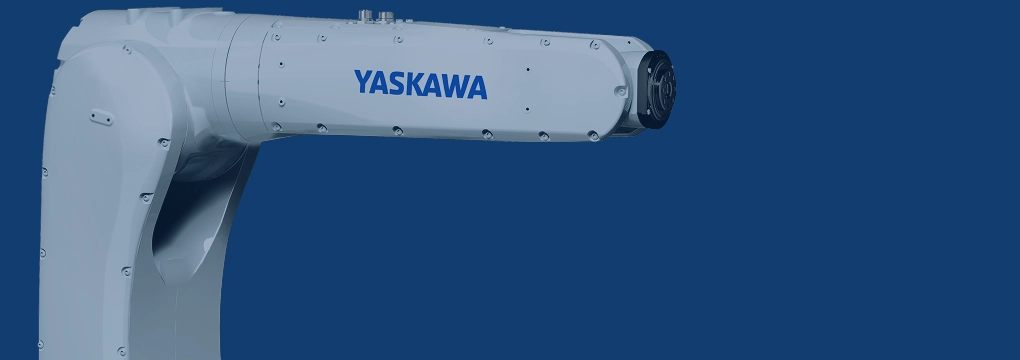
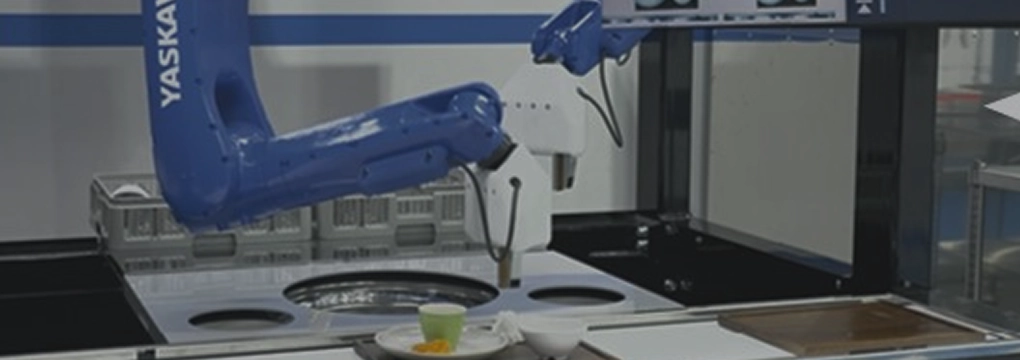
MOTOMAN NEXTは、AIを得意とするGPUと自律制御ユニットを搭載し、状況を理解して自分で考えて動ける産業用ロボットです。
オープンな開発環境やシミュレータ、現場データの活用で、人に頼ってきた作業の自動化を進化させ続けます。

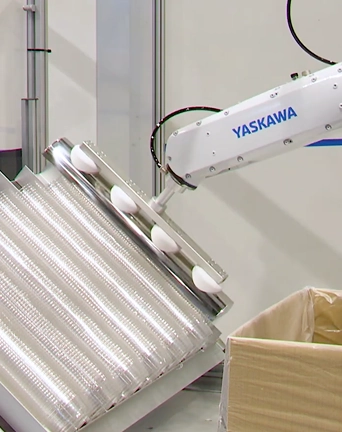
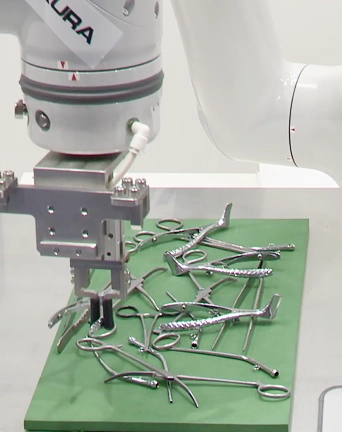
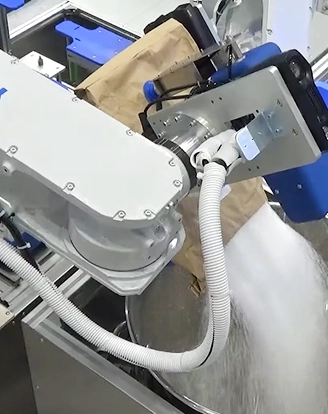
これまで人の手に頼ってきた作業を、ロボットが自分でこなせるようになる。MOTOMAN NEXTは、産業用ロボットとして、初めて“頭脳”を持ったロボットです。その頭脳によって、状況を理解し、自分で考えて動くことが可能になりました。
MOTOMAN NEXTは、産業用ロボットとして業界で初めて、AIの処理が得意な「GPU」という部品を標準で搭載しました。GPUは、もともとゲームや映像の画面を一度にたくさん描くために作られた部品で、大量の情報をまとめて高速に計算するのが得意です。この特長が、カメラの映像を読み取って状況を判断するAIの処理にぴったり合うのです。
このGPUを中心に組み込まれているのが、「自律制御ユニット(ACU)」と呼ばれる装置です。名前は難しいですが、要するに「ロボットが自分で考えるための頭脳」のようなものです。
このACUがあることで、ロボットは目の前のモノの形や置かれた位置のバラつき、まわりの環境の変化をその場で読み取り、「今はどう動くのがいちばんいいか」を自分で考えて作業計画を立てられるようになります。
さらに、このAIによる「考える力」と、安川電機が長年積み重ねてきた「正確に動かす技術」を組み合わせることで、これまで人にしかできなかった作業の自動化を実現します。

MOTOMAN NEXTは、ただ作業を自動化できるだけでなく、その自動化を「もっと早く、もっと広く」進めるための仕組みも備えています。代表的なのが、次の2つです。
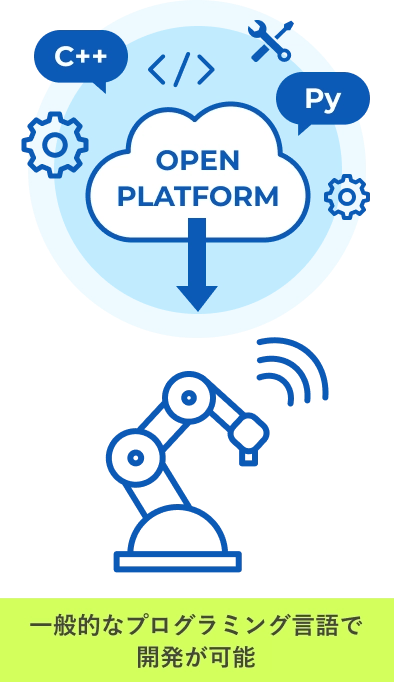
MOTOMAN NEXTは「オープンプラットフォーム」という考え方を採用しています。
これは、安川電機だけで抱え込むのではなく、さまざまな分野ですぐれた技術やアイデアを持つ会社や開発者と、自由に協力できる“開かれた仕組み”のことです。
これまでのロボットを動かすには、そのロボット専用の特別な言語を覚える必要がありました。しかしMOTOMAN NEXTなら、PythonやC++といった、世界中のエンジニアが普段から使っている一般的なプログラミング言語で開発できます。専門のロボット言語を知らなくても扱えるので、開発に参加できる人がぐっと増えます。
そこに安川電機が長年培ってきたロボットの制御技術や、開発をサポートする機能が加わることで、それぞれの現場にぴったり合ったロボットの使い方を、より簡単につくれるようになります。
AIロボットを現場に入れて人の代わりに働いてもらうには、「どんな場所で、どんなモノを扱うのか」をあらかじめ想定して、「こういうときはこう動こう」とロボットに練習させておくことが欠かせません。さらに、その動きが正しく、安全にできるかを事前に確かめておくことも大切です。
最近は、私たちの好みや暮らし方が多様になり、「少しずついろんな種類のものを作る」現場が増えています。そのぶんロボットが扱うモノの種類や条件も複雑になり、より多くのパターンを想定した練習が必要になっています。
とはいえ、こうした練習や確認を実際の現場でやろうとすると、時間も場所も人手もお金もかかります。その結果、ロボットが本来の力を出すための準備が十分にできない、ということも少なくありません。
そこで役立つのが「シミュレータ(仮想環境)」です。シミュレータとは、コンピューターの中に現場そっくりの仮想空間を作り、その中でロボットにいろいろな状況を経験させられる仕組みのことです。実際の設備や材料を使わなくても、たくさんのパターンを短い時間で試せるので、練習も動作チェックも効率よく進められます。
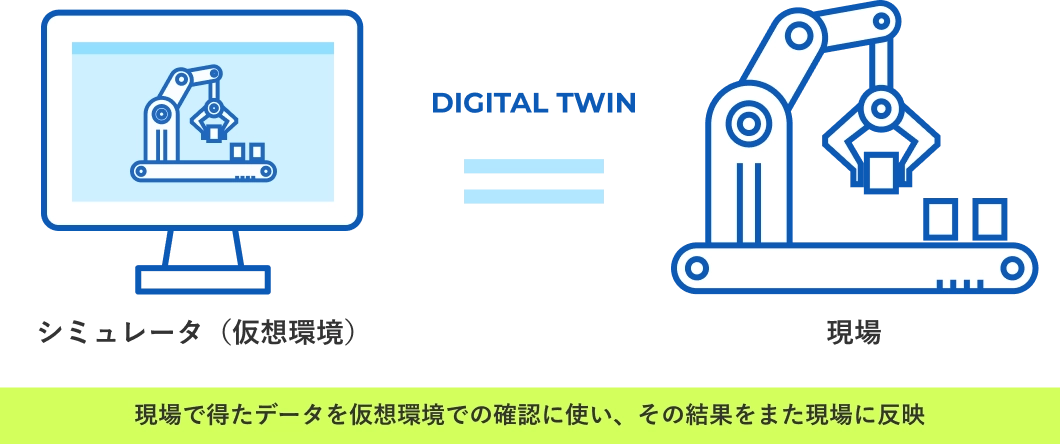
さらに近年は、「デジタルツイン」という考え方も重要になっています。これは、現実の現場とコンピューターの中の仮想空間をデータでつなぎ、いわば「現実の現場のデジタルな双子」を仮想空間につくるイメージです。現場で得たデータを仮想空間での確認に使い、その結果をまた現場に反映する。これを繰り返すことで、ロボットの動きを少しずつ良くしていけます。
安川電機のMOTOMAN NEXTは、すばやく反応し、正確に動くという「現場での実行力」を持っています。だからこそ、仮想空間でしっかり練習・確認した結果を、本番の現場でもそのまま高い精度で再現できます。実際の現場での試行錯誤を最小限に抑えながら、安全で確実な作業を実現できるため、これまで自動化が難しかった作業や、種類や条件がよく変わる現場にも対応できるようになります。
このように、シミュレータはAIロボットが現場で本来の力を発揮するための、大切な「練習の場」としての役割を果たしています。
MOTOMAN NEXTでは、こうした取り組みをさらに進めるため、NVIDIA®社のロボット用シミュレータ「NVIDIA Isaac Sim™」との連携を進めています。NVIDIA Isaac Simは、現実の世界で起こる物理現象(モノの動きや重さ、ぶつかり方など)をとても精密に再現できるため、より本番に近い条件で練習・確認ができます。そして仮想空間で得た結果を、安川電機の制御技術によって、実機でも高い再現性とすばやい反応で再現します。
これは「Sim2Real(シム・トゥ・リアル)」と呼ばれる考え方です。直訳すると「シミュレーションから現実へ」。つまり、ただ仮想空間の中で動くだけで終わらせず、実際の現場でも確実に動くところまでつなげる、という設計の考え方です。シミュレーションと現場を高い精度で結びつけられることは、安川電機ならではの強みです。
MOTOMAN NEXTを現場に導入すると、現場のデジタル化が進み、質の高いデータがどんどんたまっていきます。AIロボットによる自動化をさらにレベルアップさせるには、この「現場のデータ」を活かすことが欠かせません。
これまで人の作業の中に埋もれて見えなかった工程や判断が、MOTOMAN NEXTの導入によってデジタルな情報として記録されるようになります。たとえば、作業の結果やそのバラつき、動きの履歴、まわりの環境の変化といった情報を続けて集めることで、現場の状態をこれまで以上に正確につかめるようになります。
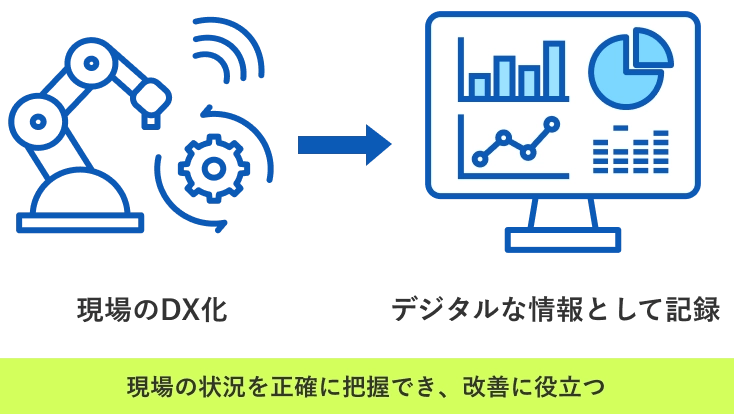
こうしてたまったデータを活かせば、作業の精度を上げたり、効率を改善したり、新しい作業条件にも柔軟に対応したりできるようになり、自動化のレベルを一段ずつ高めていけます。さらにこれらのデータは、仮想空間での練習や確認にも使われ、現場とシミュレータを行き来しながら、より良い動きを見つけ出すことにつながります。
このように、現場で生まれるデータをきっかけに改善を繰り返していくことで、自動化は「一度つくって終わり」ではなく、時間とともに進化し続けるものへと変わっていきます。MOTOMAN NEXTは、現場のデジタル化とデータの活用を通じて、自動化を「育て続ける仕組み」を実現します。


Copyright © 2003‐2026 YASKAWA ELECTRIC CORPORATION.